ПИД-регулятор на устройстве ERS20XX
ПИД-регулятор
ПИД-регулятор — функция контроллера SNR-ERS, предназначеная для автоматического поддержания заданного значения входящего показателя. ПИДрегуляторы могут применяться в системах вентиляции, водоснабжения и других, где требуется достижение и обеспечение стабильности определёного параметра (температура, скорость воздушного потока, давление и т.п.).
В одном контроллере SNR-ERS20XX может быть создано не более 5 ПИД регуляторов.
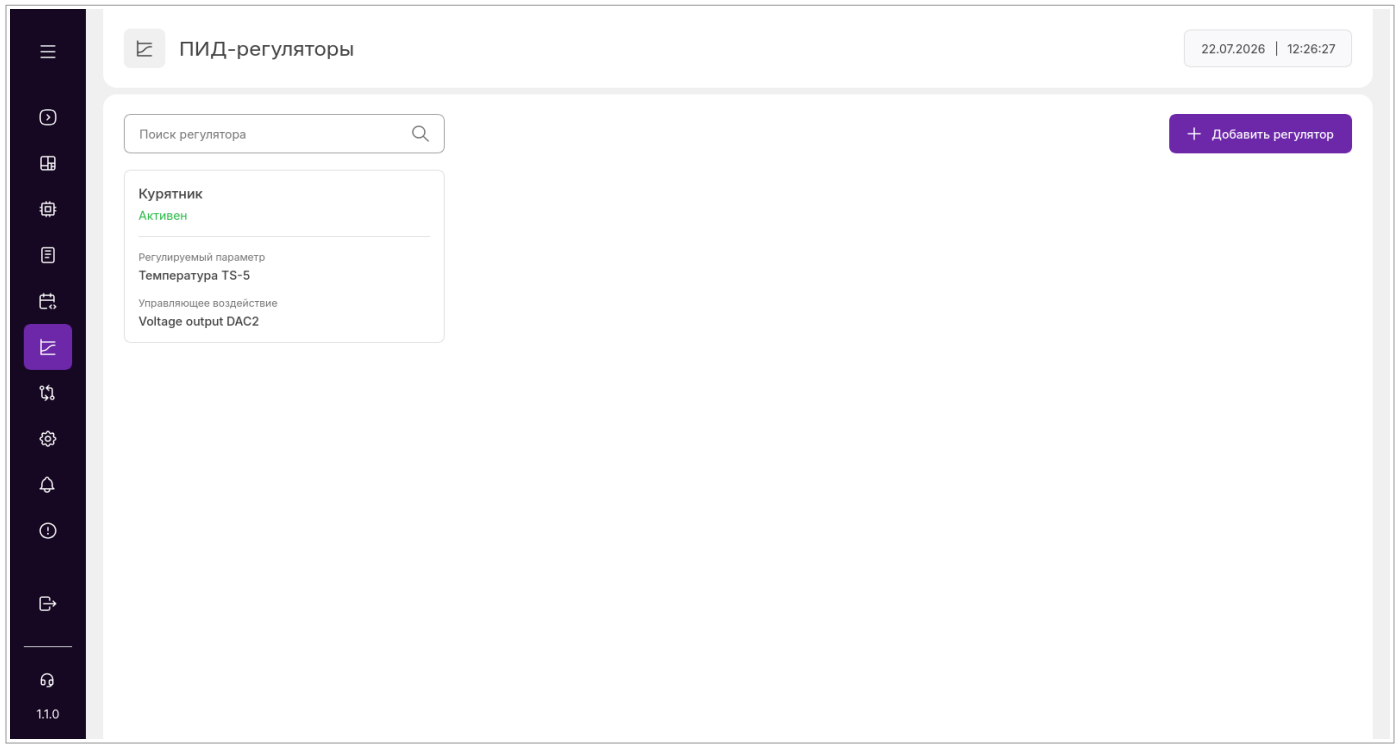
Рисунок 52 — Раздел "ПИД-регулятор"
Для создания ПИД-регулятора нажмите кнопку "Добавить ПИД-регулятор". После этого необходимо установить параметры работы ПИД-регулятора:
- Название — произвольное название регулятора.
- Направленность — определяет знак ошибки регулирования, в какую сторону регулятор будет воздействовать на объект при отклонении от уставки.
- Прямая — ошибка регулирования вычисляется как разность между уставкой и текущим значением. Применяется, когда увеличение управляющего воздействия должно приводить к увеличению регулируемого параметра. Например: нагрев — чем больше мощность нагревателя, тем выше температура
- Обратная — ошибка регулирования инвертируется. Применяется, когда увеличение управляющего воздействия должно приводить к уменьшению регулируемого параметра. Например: охлаждение — чем больше мощность вентилятора, тем ниже температура.
- Период регулирования — интервал времени между последовательными вычислениями управляющего воздействия и последующим изменением управляющего воздействия.
- Управляющее воздействие — исходящий показатель, значение которого вычисляет и устанавливает ПИД-регулятор.
- Регулируемый параметр — входящий показатель, значение которого нужно регулировать (температура, скорость потока и т. д.)
- Целевое значение — значение регулируемого параметра, которое должно быть обеспечено ПИД-регулятором.
- Аварийное значение — значение управляющего воздействия, которое должно быть установлено в случае остановки ПИД-регулятора. ПИД-регулятор может быть остановлен пользователем или аварийно, например, в случае потери доступа к регулируемому параметру или управляющему воздействию.
- Коэффициенты ПИД — работа ПИД-регулятора заключается в том, чтобы с заданым периодом регулирования сравнивать текущее значение с уставкой и формировать управляющее воздействие, направленное на минимизацию разницы между этими значениями. Управляющее воздействие вычисляется как сумма трёх составляющих:
- Пропорциональная составляющая — значение, пропорциональное разности между уставкой и текущим значением. Коэффициент пропорциональности — Kp.
- Интегральная составляющая — накапливает ошибку во времени, устраняет статическую ошибку. Время интегрирования — Ti.
- Дифференциальная составляющая — реагирует на скорость изменения ошибки, срезает пиковые значения. Время дифференцирования — Td.
- Параметры регулирования:
- Нижний предел — минимальное допустимое значение управляющего воздействия.
- Верхний предел — максимальное допустимое значение управляющего воздействия.
- Гистерезис — зона нечувствительности. Если абсолютное значение ошибки не превышает значение гистерезиса, регулятор считает ошибку равной нулю. Интегральная составляющая при этом не накапливается.